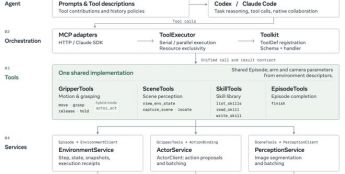
近日,清华大学与加州大学伯克利分校的研究团队开源了具身智能体框架harnss(uni-robot-agent),面向机器人真实操作与本地部署场景,试图降低多模态大模型驱动实体机器人时的调用成本。在闭源……