ParallelWorld
-
清华提出ParallelWorld,机器人先预演再动手
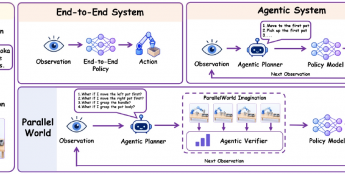
清华大学与新加坡国立大学研究者提出ParallelWorld框架,将多步预演引入具身智能体的高层规划。该系统让智能体在决策前探索多条候选行动路径,比较未来的观察与任务进展,再确定当前动作。这种机制将测……
清华大学与新加坡国立大学研究者提出ParallelWorld框架,将多步预演引入具身智能体的高层规划。该系统让智能体在决策前探索多条候选行动路径,比较未来的观察与任务进展,再确定当前动作。这种机制将测……