具身导航
-
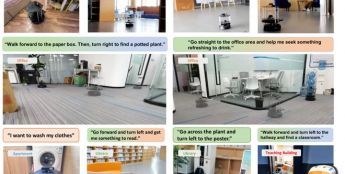
启元机器人探索具身导航后训练新范式
北京大学与启元机器人团队近期公布论文《One Scan is Enough》,提出一种基于大模型的场景后训练新范式。据该研究显示,研究人员利用带激光雷达的iPhone扫描一次目标环境,系统即可自动生成……
北京大学与启元机器人团队近期公布论文《One Scan is Enough》,提出一种基于大模型的场景后训练新范式。据该研究显示,研究人员利用带激光雷达的iPhone扫描一次目标环境,系统即可自动生成……