首页 > 人工智能 宾夕法尼亚大学开发F3通用计算工具
宾夕法尼亚大学开发F3通用计算工具
据外媒报道,宾夕法尼亚大学的工程师团队开发出一种名为“快速特征场”(Fast Feature Field,简称F3)的通用计算工具。该工具旨在解决事件相机数据处理难题,能够将设备每秒产生的数千万个信号转化为各类机器人可使用的数据信息。此前,事件相机因其数据呈现为离散点序列而非传统图像序列,且缺乏剔除冗余信息的有效手段,导致其在研究领域外的应用受到阻碍,通常需要依赖多种针对单一任务的专用算法组合进行处理。
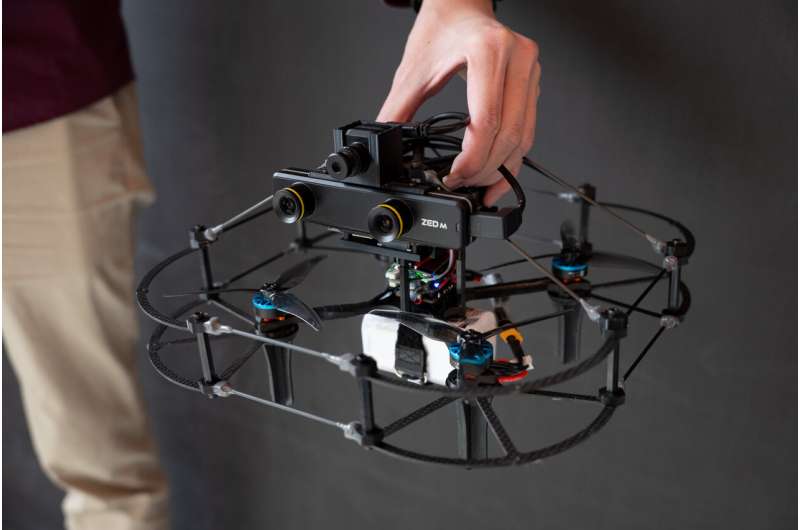
这一工具的出现提升了事件相机在自动驾驶汽车、无人机等平台上的适用性,有助于机器人在多种光照条件下识别物体、估算距离及感知运动。电气与系统工程系副教授、计算机与信息科学系兼聘教授Pratik Chaudhari指出,该技术方案展示了实现可靠、高速且具有广泛应用价值的数据处理方法,其相关论文已发表于期刊《科学-机器人学》。计算机与信息科学系的Ruth Yalom Stone讲席教授Kostas Daniilidis解释称,事件相机类似生物视网膜中的视杆细胞和视锥细胞,能持续响应光线变化并指出视野中亮暗变化区域。计算机与信息科学系博士生Richeek Das补充道,缺乏类似生物眼神经节细胞和长突细胞等结构的软件处理层,使得事件相机数据包含过多噪声且数据量庞大,难以直接使用。
事件相机通过持续监测光强变化来模拟生物视网膜,相比传统相机具有反应迅速、运行可靠的特性,长期以来被视为改变机器人感知方式的关键技术。此次F3工具的发布,为打通事件相机从数据采集到通用机器人应用之间的技术链路提供了新的解决方案,使得这种高频感知技术有望在复杂场景中更安全地发挥作用。
通用计算工具的演进正在推动事件相机从实验室探索向更广泛的工程化应用场景渗透。
责任编辑:李斌
文章来源:http://www.anfangnews.com/2026/1104/17529.shtml