首页 > 人工智能 启元机器人探索具身导航后训练新范式
启元机器人探索具身导航后训练新范式
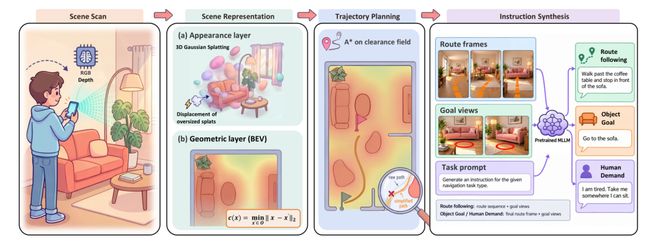
北京大学与启元机器人团队近期公布论文《One Scan is Enough》,提出一种基于大模型的场景后训练新范式。据该研究显示,研究人员利用带激光雷达的iPhone扫描一次目标环境,系统即可自动生成导航任务,并借助重建场景的几何信息进行强化后训练,无需在目标环境中采集人工遥操作示范。在五处真实室内环境的200次真机测试中,采用该新方法的导航成功率提高至85%,明显优于人工示范微调的49%。
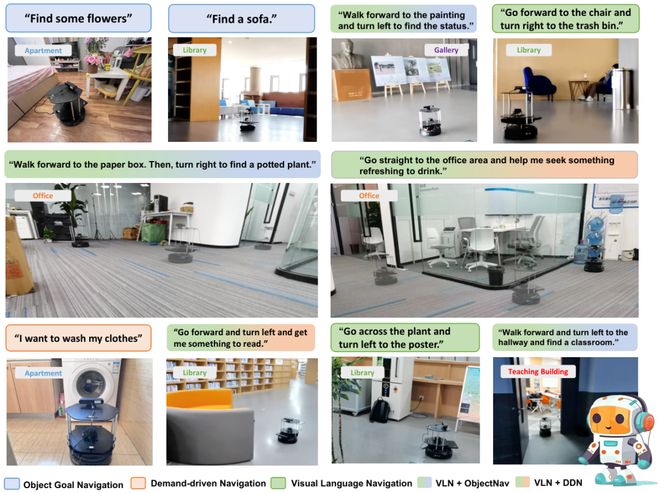
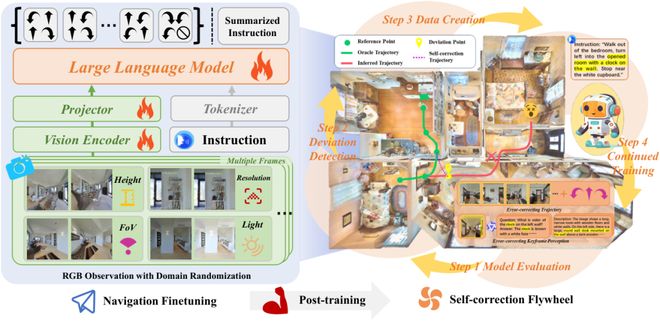
该研究延续了董豪团队在通用指令导航及自主纠错方向的探索。此前,团队于2024年提出全球首个通用指令导航系统InstructNav,支持视觉语言导航、寻物及需求驱动导航三大范式。2026年,团队进一步提出CorrectNav,采用“自纠错飞轮”后训练范式,将模型自身产生的错误轨迹转化为训练数据,使机器人能够从错误中学习并提高能力。这一系列研究旨在解决机器人在全新建筑中场景适配成本过高的问题。
在产业化方面,启元机器人于9月20日发售Q1、T1两款个人机器人,10月25日第5000台机器人下线。据公司披露,部分已收货用户日均使用超过1小时,日均有效交互超过150次。10月29日,启元与腾讯云宣布达成战略合作,接入WorkBuddy,探索利用自然语言理解开发更多机器人技能。
轻量化后训练技术有望降低个人机器人适应不同家庭环境的成本,真实使用数据的积累也为模型持续学习提供了潜在来源。
责任编辑:李斌
文章来源:http://www.anfangnews.com/2026/1101/17292.shtml