首页 > 人工智能 清华提出ParallelWorld,机器人先预演再动手
清华提出ParallelWorld,机器人先预演再动手
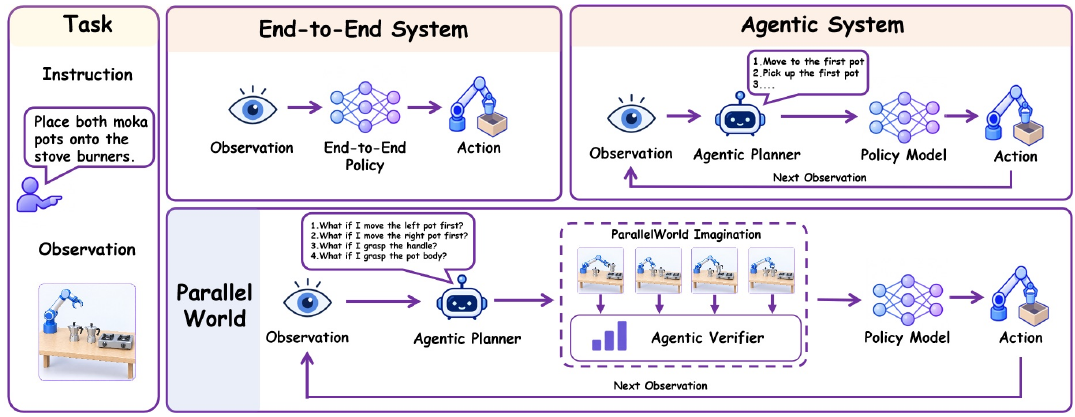
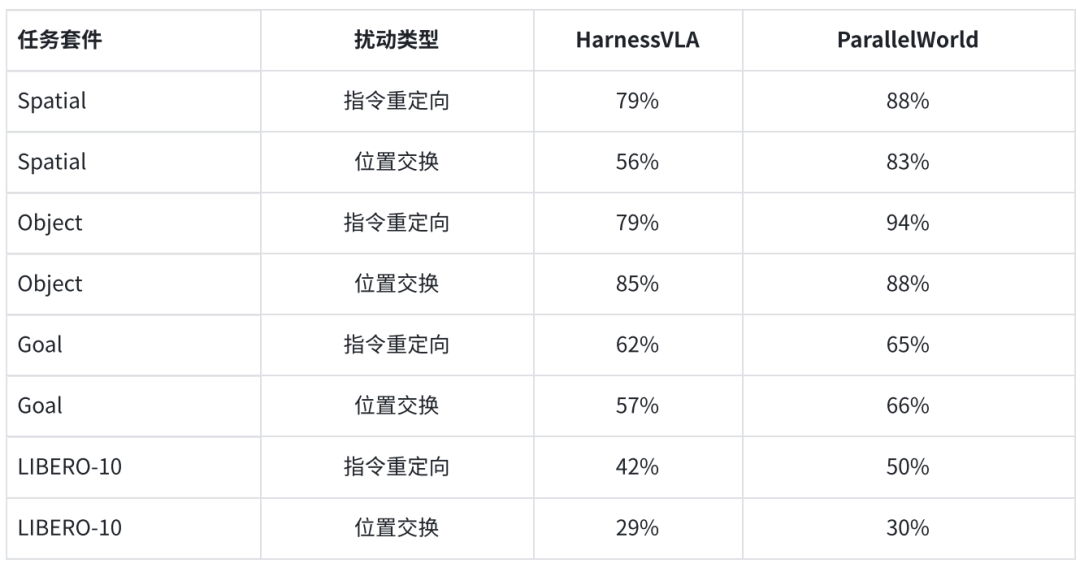
清华大学与新加坡国立大学研究者提出ParallelWorld框架,将多步预演引入具身智能体的高层规划。该系统让智能体在决策前探索多条候选行动路径,比较未来的观察与任务进展,再确定当前动作。这种机制将测试时增加的计算用于行动后果的预演,系统保留更有希望的分支并继续推演,选定轨迹后仅执行首个动作,再依据新观察重新规划。
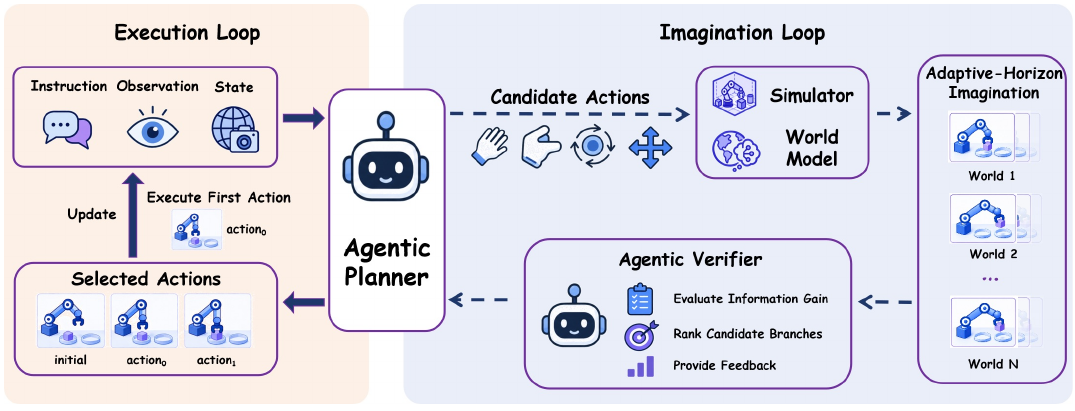
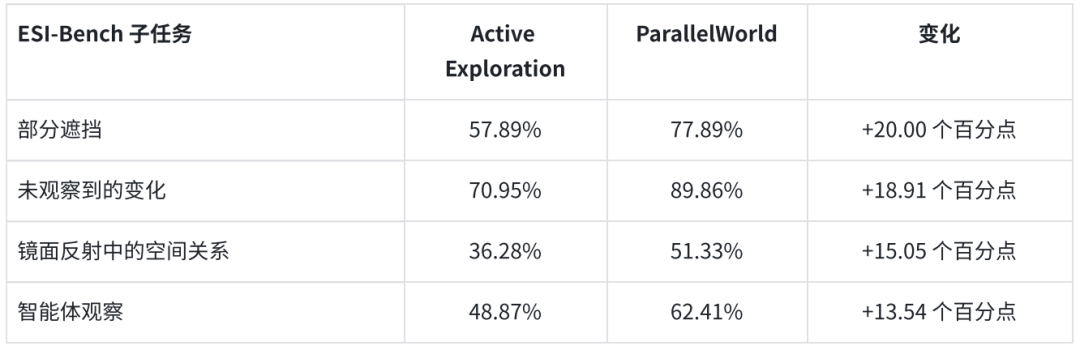
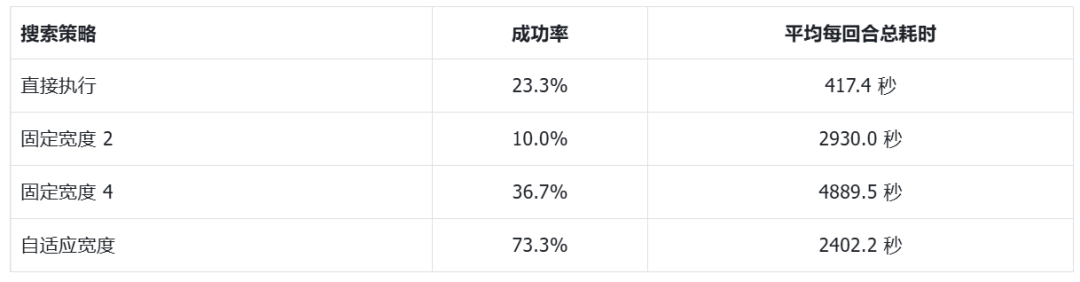
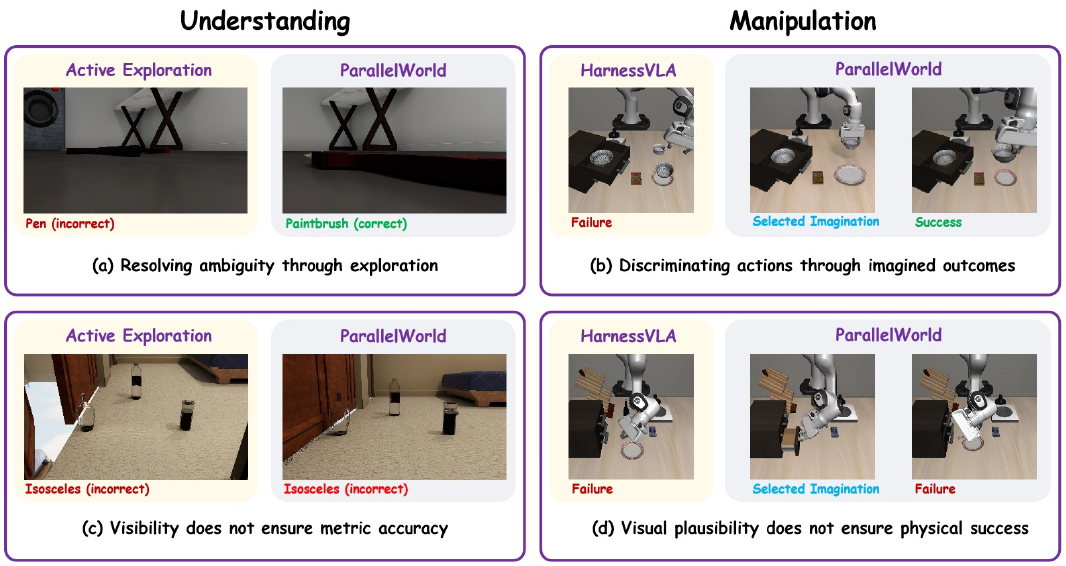
据论文消融实验显示,自适应搜索宽度在3个Spatial任务中取得最高成功率,且耗时低于固定宽度策略,但平均总耗时约为直接执行的5.8倍。这表明虽然增加候选路径可能带来收益,但搜索方式与计算成本的匹配至关重要。当前技术边界在于,视觉预演难以完全刻画关节状态、接触动力学等物理因素,图像预测的合理性不等同于物理可行性。
随着安防场景中机器人应用日益增多,如何将预演逻辑高效嵌入决策流程,平衡算力开销与实际部署效果,成为具身智能落地安防与智慧社区领域需关注的关键路径。
责任编辑:李斌
文章来源:http://www.anfangnews.com/2026/1026/16850.shtml