首页 > 行业 星源智:深耕具身大脑赛道以自研世界模型构建机器人全链路智能能力
星源智:深耕具身大脑赛道以自研世界模型构建机器人全链路智能能力
随着工业、园区、商超等场景智能化转型持续深入,各类机器人设备的规模化落地成为产业升级的重要趋势。当前行业发展过程中,诸多痛点逐渐凸显,招工难、危险环境人工作业风险高、传统自动化柔性不足、购入机器人设备后无法正常投入使用等问题,持续制约着智能装备的产业化普及与高效运转。在此行业背景下,专注于具身大脑细分赛道的科技企业持续突破技术壁垒,为机器人智能化、协同化、场景化落地提供核心支撑。北京星源智机器人科技有限公司作为北京智源人工智能研究院深度孵化的具身智能企业,聚焦具身大脑核心领域,依托自研世界模型、具身大脑系统与端侧算力平台,打造适配多场景的智能解决方案,针对性解决行业现存痛点,为异构机器人协同作业、全链路智能管控提供全新技术路径,持续推动具身智能产业的商业化落地与技术迭代。
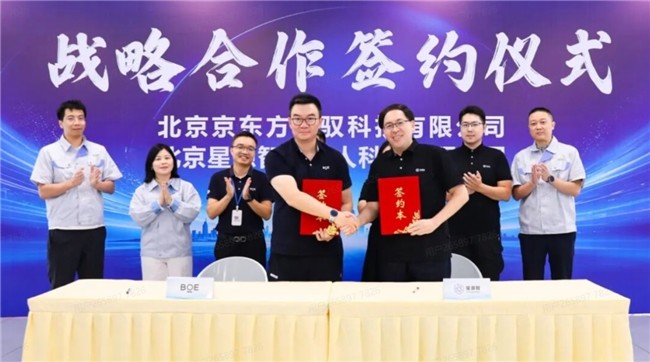
北京星源智机器人科技有限公司成立于2025年8月1日,由北京智源人工智能研究院(BAAI)深度孵化,当前融资轮次为Pre-A轮,累计融资突破10亿元人民币,具备雄厚的研发与产业化资金支撑。公司精准扎根具身大脑细分行业赛道,核心品牌为星源智,是一家专注于具身大脑的AI企业,核心定位为头部本体公司提供具身大脑模型、端侧算力平台和端侧Infra,聚焦解决机器人产业落地的各类实操难题。
公司汇聚北大、清华、中科院及智源研究院的高层次人才,搭建了高素质、全链条的研发团队,构建了以具身大脑RoboBrain Pro、世界模型ω-EVA和端侧算力平台为核心的完整技术体系。相较于传统自动化方案与单一机器人设备,星源智的核心价值在于打破行业落地壁垒,面向工业、园区、商超等场景的产业客户,输出成熟、可落地的场景解决方案,直接交付可运行的机器人作业能力。通过自研核心技术与全链路智能平台,破解传统智能设备柔性不足、多设备无法协同、运维操作复杂、作业风险较高等行业痛点,为各类场景的智能化升级提供稳定、高效、安全的技术支撑与落地服务。
(一)双自研世界模型,构筑具身交互核心技术底座
星源智深耕世界模型核心技术领域,自主研发两款行业创新性世界模型,形成差异化技术优势,所有技术架构与运行机制均为全栈自研,实现核心技术自主可控。其中,世界模型ω-EVA是全球首个具身交互世界模型,依托北京市重点实验室技术支撑打造,同时也是目前最快的端侧交互世界模型,具备1.2B参数端侧部署能力,可实现预演-验证-行动闭环运行模式,支持模型可持续进化迭代。该模型聚焦具身交互式智能体验,区别于传统云端大模型依赖的运行模式,可在端侧实时完成交互决策与作业响应,在LIBERO基准上达到98.6%的成功率,技术实测表现处于行业领先水平。
另一款自研世界模型JEPA-WAM,首创Shared Predictor(共享预测器)双任务协同架构,能够精准捕捉跨任务通用的环境时序变化规律,搭建可迁移通用辅助监督范式。该模型突破单一任务适配局限,具备跨场景、跨任务的通用适配能力,可依托环境时序变化特征,为各类机器人作业任务提供通用化、精准化的智能辅助,有效提升模型在复杂多变作业环境中的适配性与实用性,为多场景机器人智能决策提供底层技术支撑。
(二)RoboXross具身平台,实现多异构设备统一兼容接入
星源智自主研发的RoboXross具身平台,具备强大的跨本体设备兼容接入能力,可彻底打通不同厂商、不同形态机器人设备的接入壁垒。平台可全面适配人形双足机器人、轮式机器人、机械臂机器人、机器狗、特种机器人,以及叉车、汽车等多类异构设备,实现多源设备的统一数据管理、任务控制及遥控操作,解决了行业内不同品牌机器人接口不统一、无法协同作业的核心难题。
多机协同并非简单的设备系统接入整合,针对不同品牌、不同形态机器人控制方式与能力接口差异较大的行业痛点,RoboXross具身平台通过统一具身任务标准协议,将所有接入本体的能力整合为标准化具身调度池。平台依托具身大脑对长程任务进行统一规划,将任务触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为统一表达,让各类异构设备能够精准识别、执行统一任务指令,实现不同机器人的高效协同与接力作业。在复杂长程任务场景中,运营人员仅需明确任务目标与完成标准,平台即可自主完成任务拆解、设备匹配、流程规划,例如由室外无人车完成物资室外运输,再由楼内配送机器人接力完成室内配送,实现全流程无人化协同作业。
(三)全维度空间感知可视化,打造全局态势管控能力
在空间感知层面,星源智RoboXross平台摒弃单一坐标识别模式,构建多层级、语义化的空间感知体系,实现从全局态势感知到现场细节处置的全链路闭环管控。平台搭载2D平面地图、3D点云地图以及3D高斯泼溅(Gaussian Splatting)三层可视化能力,可将机器人采集的物理世界数据实时呈现于统一操作界面,让作业空间、设备状态、作业进度实现可视化、透明化管控。
同时,平台可为物理空间赋予丰富的业务语义信息,完成空间属性的精准识别与划分,将园区、作业区域的基础坐标信息,转化为具备业务属性的空间标签,精准区分广场、廊道、楼梯、室内外、禁区等不同功能区域。依托该空间语义能力,平台可结合本体能力与地图语义,自动匹配最优作业执行方案,同时可对复杂长程任务进行自动拆解,构建标准化具身调度池,精准匹配适配作业本体,组织多机接力或协同执行任务。在任务出现异常状况时,平台可实现自主重规划,同时支持人工随时接管作业流程,形成完整的数据飞轮,保障作业全程稳定可控。
(四)智能助手「小星」,构建自然语言交互运营体系
为优化多机器人系统的运营操作体验,降低人工操作门槛,星源智RoboXross具身平台上线智能交互助手「小星」,搭建自然语言交互运营体系,适配值班员、运营人员和管理员的日常操作与运维需求。依托该智能助手,工作人员通过自然语言即可完成现场问询、功能引导和任务派发等各类操作,大幅简化复杂机器人系统的运维流程。
在设备与任务问询场景中,「小星」可实时查询平台后台数据,精准反馈本体设备离线数量、在线工作状态、任务链执行进度等核心信息,并以列表、卡片的可视化形式直观呈现。在操作指导场景中,针对平台功能操作、任务创建、系统开启等实操问题,「小星」可依据平台标准化操作规范,精准输出对应的操作路径与功能入口,为工作人员提供实时操作指引。在任务派发场景中,工作人员可通过自然语言提出作业需求,「小星」自主完成任务理解、核心对象识别、关键信息补齐、缺项标注,自动生成任务派发摘要,经人工核对确认后,正式启动任务派发流程。同时,系统具备完善的安全校验机制,当出现任务对象不清、执行条件冲突、操作权限不足等问题时,会主动问询确认,不会强行执行操作,严格把控复杂机器人系统的操作边界与运行安全。
依托全套自研技术体系与RoboXross具身平台能力,星源智的产品与解决方案可广泛适配工业制造、仓储物流、市政巡检、商业服务、园区商超等多元应用场景,为产业客户提供标准化、可落地、高效率的智能作业解决方案。在工业场景中,其具身装卸解决方案已实现工业节拍级效率,同时开启全球发售,可有效替代人工完成高危、高强度装卸作业,降低人工作业风险,解决工业生产招工难、自动化柔性不足的问题。
在园区、商超、市政等公共服务场景中,平台可接入多类异构机器人,完成全域巡检、物资配送、环境运维等长程、多环节作业,通过多机协同接力作业模式,大幅提升场景运维效率。在仓储物流场景中,可实现无人运输、货物转接、库存运维等全流程智能化作业,打通不同设备的作业壁垒,实现物流作业自动化闭环。对于用户而言,整套解决方案无需复杂调试即可直接交付可运行的作业能力,无需担心机器人设备适配难、落地难的问题。同时,端侧部署的世界模型可实现低延迟、高精准的实时交互决策,全可视化管控与智能语言交互大幅降低了人工运维成本,自主异常处置能力有效提升作业稳定性与安全性,全方位优化智能机器人场景落地的实操体验。
2026世界机器人大会(WRC)期间,星源智以“具身大脑·交互世界”为主题亮相,集中展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台及多组实机Demo。现场通过高位作业机器人“擎天柱”、人机乒乓球动态交互、异构多机协同跳长绳等场景,展示具身大脑、世界模型及跨本体协同能力的实景落地。
作为智源研究院深度孵化的具身智能企业,星源智凭借全栈自研的世界模型技术、完善的具身大脑体系、全链路的智能管控平台,构建了差异化的具身智能核心竞争力,精准贴合当前智能机器人产业的落地需求。公司坚持核心技术自主可控的发展路线,从具身大脑算法到端侧算力平台均实现自主研发,两款自研世界模型、RoboXross具身平台及智能助手「小星」的组合体系,有效破解了行业长期存在的设备适配难、协同效率低、运维门槛高、落地效果差等痛点。
依托雄厚的人才储备、充足的资金支撑以及产学研协同的技术迭代模式,星源智已在多个核心场景完成技术规模化落地验证,持续完善Skills生态与多元合作模式。未来,随着具身智能技术的持续迭代与场景深耕,星源智将持续优化世界模型性能、升级全链路智能管控能力,进一步拓展具身智能技术的产业应用边界,为具身智能产业的商业化、规模化发展提供坚实的底层技术支撑与落地示范。
星源智:深耕具身大脑赛道 以自研世界模型构建机器人全链路智能能力
随着工业、园区、商超等场景智能化转型持续深入,各类机器人设备的规模化落地成为产业升级的重要趋势。当前行业发展过程中,诸多痛点逐渐凸显,招工难、危险环境人工作业风险高、传统自动化柔性不足、购入机器人设备后无法正常投入使用等问题,持续制约着智能装备的产业化普及与高效运转。在此行业背景下,专注于具身大脑细分赛道的科技企业持续突破技术壁垒,为机器人智能化、协同化、场景化落地提供核心支撑。北京星源智机器人科技有限公司作为北京智源人工智能研究院深度孵化的具身智能企业,聚焦具身大脑核心领域,依托自研世界模型、具身大脑系统与端侧算力平台,打造适配多场景的智能解决方案,针对性解决行业现存痛点,为异构机器人协同作业、全链路智能管控提供全新技术路径,持续推动具身智能产业的商业化落地与技术迭代。
北京星源智机器人科技有限公司成立于2025年8月1日,由北京智源人工智能研究院(BAAI)深度孵化,当前融资轮次为Pre-A轮,累计融资突破10亿元人民币,具备雄厚的研发与产业化资金支撑。公司精准扎根具身大脑细分行业赛道,核心品牌为星源智,是一家专注于具身大脑的AI企业,核心定位为头部本体公司提供具身大脑模型、端侧算力平台和端侧Infra,聚焦解决机器人产业落地的各类实操难题。
公司汇聚北大、清华、中科院及智源研究院的高层次人才,搭建了高素质、全链条的研发团队,构建了以具身大脑RoboBrain Pro、世界模型ω-EVA和端侧算力平台为核心的完整技术体系。相较于传统自动化方案与单一机器人设备,星源智的核心价值在于打破行业落地壁垒,面向工业、园区、商超等场景的产业客户,输出成熟、可落地的场景解决方案,直接交付可运行的机器人作业能力。通过自研核心技术与全链路智能平台,破解传统智能设备柔性不足、多设备无法协同、运维操作复杂、作业风险较高等行业痛点,为各类场景的智能化升级提供稳定、高效、安全的技术支撑与落地服务。
(一)双自研世界模型,构筑具身交互核心技术底座
星源智深耕世界模型核心技术领域,自主研发两款行业创新性世界模型,形成差异化技术优势,所有技术架构与运行机制均为全栈自研,实现核心技术自主可控。其中,世界模型ω-EVA是全球首个具身交互世界模型,依托北京市重点实验室技术支撑打造,同时也是目前最快的端侧交互世界模型,具备1.2B参数端侧部署能力,可实现预演-验证-行动闭环运行模式,支持模型可持续进化迭代。该模型聚焦具身交互式智能体验,区别于传统云端大模型依赖的运行模式,可在端侧实时完成交互决策与作业响应,在LIBERO基准上达到98.6%的成功率,技术实测表现处于行业领先水平。
另一款自研世界模型JEPA-WAM,首创Shared Predictor(共享预测器)双任务协同架构,能够精准捕捉跨任务通用的环境时序变化规律,搭建可迁移通用辅助监督范式。该模型突破单一任务适配局限,具备跨场景、跨任务的通用适配能力,可依托环境时序变化特征,为各类机器人作业任务提供通用化、精准化的智能辅助,有效提升模型在复杂多变作业环境中的适配性与实用性,为多场景机器人智能决策提供底层技术支撑。
(二)RoboXross具身平台,实现多异构设备统一兼容接入
星源智自主研发的RoboXross具身平台,具备强大的跨本体设备兼容接入能力,可彻底打通不同厂商、不同形态机器人设备的接入壁垒。平台可全面适配人形双足机器人、轮式机器人、机械臂机器人、机器狗、特种机器人,以及叉车、汽车等多类异构设备,实现多源设备的统一数据管理、任务控制及遥控操作,解决了行业内不同品牌机器人接口不统一、无法协同作业的核心难题。
多机协同并非简单的设备系统接入整合,针对不同品牌、不同形态机器人控制方式与能力接口差异较大的行业痛点,RoboXross具身平台通过统一具身任务标准协议,将所有接入本体的能力整合为标准化具身调度池。平台依托具身大脑对长程任务进行统一规划,将任务触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为统一表达,让各类异构设备能够精准识别、执行统一任务指令,实现不同机器人的高效协同与接力作业。在复杂长程任务场景中,运营人员仅需明确任务目标与完成标准,平台即可自主完成任务拆解、设备匹配、流程规划,例如由室外无人车完成物资室外运输,再由楼内配送机器人接力完成室内配送,实现全流程无人化协同作业。
(三)全维度空间感知可视化,打造全局态势管控能力
在空间感知层面,星源智RoboXross平台摒弃单一坐标识别模式,构建多层级、语义化的空间感知体系,实现从全局态势感知到现场细节处置的全链路闭环管控。平台搭载2D平面地图、3D点云地图以及3D高斯泼溅(Gaussian Splatting)三层可视化能力,可将机器人采集的物理世界数据实时呈现于统一操作界面,让作业空间、设备状态、作业进度实现可视化、透明化管控。
同时,平台可为物理空间赋予丰富的业务语义信息,完成空间属性的精准识别与划分,将园区、作业区域的基础坐标信息,转化为具备业务属性的空间标签,精准区分广场、廊道、楼梯、室内外、禁区等不同功能区域。依托该空间语义能力,平台可结合本体能力与地图语义,自动匹配最优作业执行方案,同时可对复杂长程任务进行自动拆解,构建标准化具身调度池,精准匹配适配作业本体,组织多机接力或协同执行任务。在任务出现异常状况时,平台可实现自主重规划,同时支持人工随时接管作业流程,形成完整的数据飞轮,保障作业全程稳定可控。
(四)智能助手「小星」,构建自然语言交互运营体系
为优化多机器人系统的运营操作体验,降低人工操作门槛,星源智RoboXross具身平台上线智能交互助手「小星」,搭建自然语言交互运营体系,适配值班员、运营人员和管理员的日常操作与运维需求。依托该智能助手,工作人员通过自然语言即可完成现场问询、功能引导和任务派发等各类操作,大幅简化复杂机器人系统的运维流程。
在设备与任务问询场景中,「小星」可实时查询平台后台数据,精准反馈本体设备离线数量、在线工作状态、任务链执行进度等核心信息,并以列表、卡片的可视化形式直观呈现。在操作指导场景中,针对平台功能操作、任务创建、系统开启等实操问题,「小星」可依据平台标准化操作规范,精准输出对应的操作路径与功能入口,为工作人员提供实时操作指引。在任务派发场景中,工作人员可通过自然语言提出作业需求,「小星」自主完成任务理解、核心对象识别、关键信息补齐、缺项标注,自动生成任务派发摘要,经人工核对确认后,正式启动任务派发流程。同时,系统具备完善的安全校验机制,当出现任务对象不清、执行条件冲突、操作权限不足等问题时,会主动问询确认,不会强行执行操作,严格把控复杂机器人系统的操作边界与运行安全。
依托全套自研技术体系与RoboXross具身平台能力,星源智的产品与解决方案可广泛适配工业制造、仓储物流、市政巡检、商业服务、园区商超等多元应用场景,为产业客户提供标准化、可落地、高效率的智能作业解决方案。在工业场景中,其具身装卸解决方案已实现工业节拍级效率,同时开启全球发售,可有效替代人工完成高危、高强度装卸作业,降低人工作业风险,解决工业生产招工难、自动化柔性不足的问题。
在园区、商超、市政等公共服务场景中,平台可接入多类异构机器人,完成全域巡检、物资配送、环境运维等长程、多环节作业,通过多机协同接力作业模式,大幅提升场景运维效率。在仓储物流场景中,可实现无人运输、货物转接、库存运维等全流程智能化作业,打通不同设备的作业壁垒,实现物流作业自动化闭环。对于用户而言,整套解决方案无需复杂调试即可直接交付可运行的作业能力,无需担心机器人设备适配难、落地难的问题。同时,端侧部署的世界模型可实现低延迟、高精准的实时交互决策,全可视化管控与智能语言交互大幅降低了人工运维成本,自主异常处置能力有效提升作业稳定性与安全性,全方位优化智能机器人场景落地的实操体验。
2026世界机器人大会(WRC)期间,星源智以“具身大脑·交互世界”为主题亮相,集中展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台及多组实机Demo。现场通过高位作业机器人“擎天柱”、人机乒乓球动态交互、异构多机协同跳长绳等场景,展示具身大脑、世界模型及跨本体协同能力的实景落地。
作为智源研究院深度孵化的具身智能企业,星源智凭借全栈自研的世界模型技术、完善的具身大脑体系、全链路的智能管控平台,构建了差异化的具身智能核心竞争力,精准贴合当前智能机器人产业的落地需求。公司坚持核心技术自主可控的发展路线,从具身大脑算法到端侧算力平台均实现自主研发,两款自研世界模型、RoboXross具身平台及智能助手「小星」的组合体系,有效破解了行业长期存在的设备适配难、协同效率低、运维门槛高、落地效果差等痛点。
依托雄厚的人才储备、充足的资金支撑以及产学研协同的技术迭代模式,星源智已在多个核心场景完成技术规模化落地验证,持续完善Skills生态与多元合作模式。未来,随着具身智能技术的持续迭代与场景深耕,星源智将持续优化世界模型性能、升级全链路智能管控能力,进一步拓展具身智能技术的产业应用边界,为具身智能产业的商业化、规模化发展提供坚实的底层技术支撑与落地示范。
责任编辑:李斌
文章来源:http://www.anfangnews.com/2026/1022/16669.shtml